

robocasa-control
Manifest valid★ 1Chat-driven RoboCasa simulation control plugin for DeepSeek Harness
RoboCasa 仿真控制插件
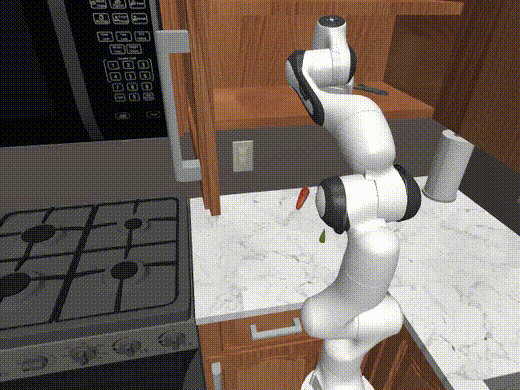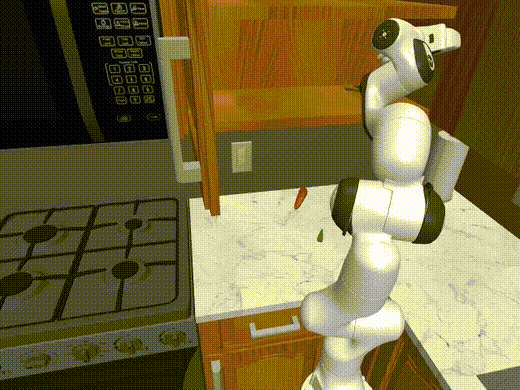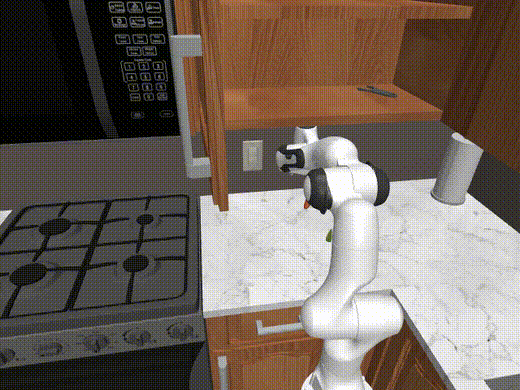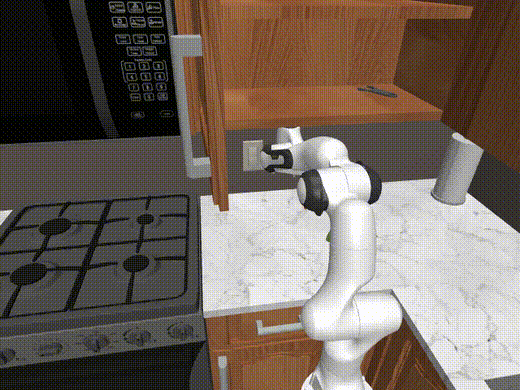
机器人从台面抓起胡萝卜,绕开障碍送到水槽上方投放。画面来自插件的实时预览流, 按 20 Hz 录制。完整版见 media/demo-pick-place.mp4。
在 DeepSeek Harness 里用对话操控 RoboCasa 厨房仿真:开场景、看相机、移动夹爪、检查任务是否成功。
结构
robocasa-control/
├── index.js          # Host 插件:注册 robocasa_* 工具,管理 Python 子进程
├── worker.py         # 常驻仿真进程,JSON-RPC over stdio
├── cordis.patch.yml  # 注入到 profile 的 Loader 配置
├── locale/{en,zh}.json
└── icon.svg
DSH Agent
   │ tool calls
   ▼
index.js(Node)── stdin/stdout 上的 JSON 行协议 ──▶ worker.py(RoboCasa / MuJoCo)
仿真状态常驻在 worker 进程里,因此多次工具调用之间物理状态是连续的。
工具
| 工具 | 作用 |
|---|---|
robocasa_doctor | 环境体检:解释器、依赖版本、资产、磁盘、渲染后端;deep=true 会真建一个场景并渲染一帧 |
robocasa_open | 打开场景(task / seed / layout / style / camera / 分辨率),并创建本次运行的目录与 manifest |
robocasa_look | 截当前相机画面,返回图片 + 末端位姿 |
robocasa_locate | 按名字查物体或夹具:坐标、尺寸、长轴朝向、建议抓取 yaw、夹具内部区域中心 |
robocasa_move | 闭环移动到世界坐标 (x, y, z),可同时指定绝对朝向(yaw_deg 或四元数 quat) |
robocasa_rotate | 闭环相对旋转(度数),用于抓取前对齐夹爪 |
robocasa_act | 原始控制器量:末端平移、底盘 forward/side/yaw、躯干 torso 升降 |
robocasa_grasp | 多假设抓取:按 yaw 候选依次尝试,用「物体是否跟随」验证并返回结果 |
robocasa_status | 步数、末端位姿、任务成功、物体世界坐标与包围盒尺寸 |
robocasa_reset | 新开一局(会重新随机化场景),并把 restart 锚点移到新一局开头 |
robocasa_restart | 回到当前这一局的开头(open 或最近一次 reset 时的快照),逐位还原 |
robocasa_close | 关闭仿真,释放进程 |
安装
见 INSTALL.md:前置条件、仿真环境安装、插件安装、体检、两种安装模式(用户自主 / AI 协助)与常见问题。
运行目录与 manifest
每次 open 都会创建一个运行目录(默认 <storageRoot>/<task>-seed<N>-<本地时间>,可用 dir 参数指定):
<run dir>/
├── manifest.json     # 场景、版本、统计、事件
└── frames/           # 截图
manifest.json 记录:
scene:task / seed / layout / style / camera / 分辨率environment:python / numpy / mujoco / robosuite / robocasa 版本(来自真实运行进程)stats:步数、截图数、move/act/rotate/restart/reset 次数events:时间线(open → screenshot → move → … → close),上限 200 条
默认存储根由 storageRoot 配置项决定,运行时可用 robocasa_open(dir=...) 覆盖。
环境体检
robocasa_doctor 会逐项输出 ✅ / ⚠️ / ❌ 与修复提示:
| 检查 | 失败时的提示 |
|---|---|
| Python >= 3.10 | 升级解释器 |
| numpy / mujoco / robosuite / robocasa import | 对应 pip 安装命令 |
| 版本是否匹配锁定值 | 精确版本命令 |
robocasa/models/assets 及关键子目录 | download_kitchen_assets |
| 剩余磁盘 | 提示资产可能占用数十 GB |
EGL / MUJOCO_GL | 安装 libegl1 或改用 osmesa |
deep=true 会额外建一个 64×64 的场景并渲染一帧,约 6 秒,用于验证整条链路而不只是 import。
坐标系约定
robocasa_move/robocasa_status使用世界坐标(米)。- OSC_POSE 控制器的输入参考系是 base,
worker.py内部用origin_ori把世界增量旋到 base 系,因此对话里只需要关心世界坐标。 robocasa_act的dx/dy/dz是归一化控制器量(1.0 ≈ 5 cm/步),方向已从世界系旋到 base 系。
旋转
robocasa_rotate:相对旋转,单位度,闭环,默认容差 0.03 rad(约 1.7°)。robocasa_move(yaw_deg=...):绝对偏航角,保持当前 pitch/roll。robocasa_move(quat=[x,y,z,w]):绝对姿态,优先于yaw_deg。
注意:OSC 姿态控制有跟踪滞后,开环按步喂增量不可靠(实测 3 步要求 30° 只到 5°), 所以旋转一律走闭环。
配置(cordis.patch.yml)
- insert:
    - id: robocasa-control
      name: '@local/robocasa-control'
      config:
        pythonPath: /home/zhu/miniconda3/envs/robocasa/bin/python
        shotsDir: /home/zhu/桌面/harness-skills-demo/robocasa-shots
可选:workerScript、cwd。
感知层(locate)
robocasa_locate 是感知层的第一个接口,返回结构化几何而不是像素:
- 物体:位置、包围盒尺寸、
top_z、pre_grasp、grasp、long-axis yaw - 夹具:位置、尺寸、
interior各层区域中心(柜内、水槽盆) - 每条结果都带
source:ground_truth(默认,读仿真状态)或vision(开放词表检测器)
vision 后端
robocasa_locate(query="bread", backend="vision") 会在当前相机画面上跑
IDEA-Research/grounding-dino-tiny,返回多个候选:
"bread" score=0.663 box=[109.6, 190.7, 137.2, 217.1]
  world: x=2.2341 y=-0.5586 z=0.9769 (depth 1.15 m)
每个候选带 2D 框、分数、像素、深度和反投影出的世界坐标。设计上不自动替调用方选实例—— 同类别可能有干扰物,选错比选不到更危险。
依赖:pip install transformers(约 50 MB)+ 模型权重(约 700 MB,缓存在 ~/.cache/huggingface)。
worker 会清理宿主进程里的 socks 代理并使用本地缓存(HF_HUB_OFFLINE=1)。
已知限制:本机 torch 2.7.1+cu126 与 RTX 5060(sm_120)不匹配,推理走 CPU,单帧约 4 秒; 候选点的 z 是可见表面而非物体中心,直接用它做抓取会偏低约 3 cm。
抓取 yaw 的由来:实测夹爪闭合轴 ≈ 末端 yaw + 90.5°。要让夹爪横跨物体短轴,
末端 yaw 应对齐物体长轴朝向。locate 直接给出这个角度。
平行夹爪在 yaw 与 yaw+180° 下等价,robocasa_move 会自动选转动量更小的那个。
多假设抓取
单目朝向估计有约 30° 的系统误差,所以 robocasa_grasp 不赌一个角度,而是依次尝试
yaw_deg 和 offsets(默认 [0, -30, 30]):每次下探 → 合爪 → 抬升 10 cm →
检查 verify 物体是否跟随,跟上了就返回成功。
实测:视觉估计 -34.2°(真值 -66.5°,差 32°),第一次假设就抓起来了,物体抬升 6.7 cm, 全程 12.4 秒。验证逻辑在抬升失败时会让位给下一个候选。
已知偏差:视觉长轴估计在当前机位下有约 -30° 的系统偏差。所以 yaw_deg=视觉值, offsets=[-30]
是最稳的一次命中;默认的三次自动搜索在两次失败后手臂姿态会卡住,尚未解决。
性能与 GPU
在 RTX 5060 (sm_120) 上实测(bench_sim.py / time_vision):
| 环节 | 耗时 |
|---|---|
create_env + reset | 5.3 s(一次性) |
| 物理单步 | 16.3 ms |
| 离屏渲染 320×320 | 0.3 ms |
| PNG 编码 320×320 | 8.8 ms |
look() 全流程 | 9.2 ms |
| 视觉检测(CPU) | 2261 ms |
| 视觉检测(GPU fp32) | 256 ms |
| 视觉检测(GPU fp16,热) | 93 ms |
| 视觉检测首次调用(含加载) | 2.4 s |
RTX 50 系(sm_120)必须用 CUDA 12.8 的 PyTorch 构建,cu126 的 wheel 只编到 sm_90:
pip install --index-url https://download.pytorch.org/whl/cu128 torch==2.7.1+cu128 torchvision==0.22.1+cu128
worker 会自动选择 cuda 并切到 fp16;没有 GPU 时退回 CPU。
自由相机
robocasa_look 支持命名相机或自由视角:
# 命名相机
robocasa_look(camera="robot0_eye_in_hand")

# 自由视角(第三人称)
robocasa_look(free={"azimuth": 200, "elevation": -32, "distance": 2.8})

# 指定观察点
robocasa_look(free={"lookat": [0.3, -1.2, 1.0], "distance": 1.5})
参数:azimuth 绕竖直轴方位角、elevation 俯仰角(负值向下)、distance 距离、
lookat 观察点世界坐标(省略时看向末端执行器)。
实现细节:robosuite 的 sim.render(camera_name=None) 不会自己切成自由相机——它只在传入
camera_id 时改 cam.type。所以 worker 显式设置 mjCAMERA_FREE 再渲染。
限制:自由相机没有命名相机的内参矩阵,视觉检测(backend="vision")目前只支持命名相机。
Web 面板(监控)
插件自带一个 DSH 内置面板:侧栏图标 → 主区域显示「RoboCasa 仿真」。
- 实时画面:
GET /robocasa/frame.mjpg(MJPEG,320×240,约 11 fps) - 实时状态:
GET /robocasa/state(每秒轮询) - 预览模式按钮:
POST /robocasa/preview {"mode": "third_person"}
三条路由挂在 DSH 自己的 webServer 上,同源,不需要额外端口。
控制面板
主面板下方有一组操作按钮,全部走 POST /robocasa/command:
| 按钮 | 行为 | 端点动作 |
|---|---|---|
| X± / Y± / Z± | 末端按世界轴点动 5 cm | jog |
| 转 ±15° | 绕竖直轴旋转 | rotate |
| 开爪 / 合爪 | 夹爪开合 | grip |
| 抓取目标 | 对 obj 做定位 + 多假设抓取 | grasp |
| 新开一局 / 回开局 / 关闭场景 | 场景生命周期 | reset / restart / close |
按钮在场景未打开或命令执行中会自动禁用,避免并发冲突。
控制方式:关节位置(绝对)
动作层不再使用 OSC 末端增量,而是绝对关节位置控制:
| 项 | 说明 |
|---|---|
| 控制器 | JOINT_POSITION + input_type: "absolute",kp 400 |
| 动作维度 | 13:右臂 7 + 夹爪 1 + 底盘 3 + 躯干 1 |
| 位姿 → 关节 | 阻尼最小二乘 IK,多起点 + 限位裕度,选离当前位形最近的解 |
| 精度 | 稳态末端误差 0.6 mm(OSC 约 10–20 mm) |
两个必须注意的点:
- 关节切片必须总是带目标值。绝对位置控制下,零向量会把手臂驱动到全零位, 而零位对关节 4 是超限的。
- IK 的 site 与观测的 eef 坐标系差一个固定旋转(Panda 上是绕 z 的 90°)。 打开场景时从实际观测标定,否则姿态指令会恒定偏 90°。
投放(drop)
robocasa_drop 把持有的物体送到指定点上方再松爪,用于手腕下不去的容器
(水槽盆底 0.774 m,而手腕最低约 0.99 m)。
x/y给容器中心,z给开口高度而不是底部- 接近失败时不松爪,物体仍在夹爪里
- 默认接近容差 0.02 m:投放只需要大致对准,不需要厘米级
实测:胡萝卜(16 cm 长条)从 z=1.01 放开,落到 (3.00, -0.21, 0.741), 低于盆口,成功入盆。
卡死脱困
手臂被几何体夹住时,伺服会一直顶着不动。move 现在会:
- 记录这次伺服里手臂实际走了多远(
progress_m) - 失败后依次尝试退让点:沿"背离目标"方向退 8 cm、14 cm,再退上方 10 cm、左上 6 cm
- 每个退让点之后再重新伺服一次原目标
返回里的 recovered 表示是否是脱困后才成功的。如果所有退让都无效,则如实返回
servo_stalled 和实际位移,而不是假装到达。
规划回退
move 先直接伺服;残差超过阈值时自动用 RRT-Connect 规划一条无碰撞绕行路径:
直接伺服 25 步 → 残差 > max(2×tol, 5cm) → 规划 → 沿路径执行 → 再伺服
手里的物体按"附着碰撞体"处理:它和环境的接触算碰撞,但不会被误判成机械臂自身碰撞。
实测(seed 5,抓橙子进柜子):
| 场景 | 无规划 | 有规划 |
|---|---|---|
| 进柜 | 卡在 0.28 m | 0.021 m |
| 退出柜子 | 卡在 0.20 m | 0.014 m |
运动规划(实验)
planner.py 在 MuJoCo 之上重实现了运动规划栈的数学部分,不依赖 MoveIt:
| 部件 | 实现 |
|---|---|
| 正运动学 / 雅可比 | MuJoCo mj_forward / mj_jacSite |
| 碰撞检测 | mj_forward 后的接触扫描,带 5 mm 穿透容差 |
| 逆运动学 | 阻尼最小二乘(DLS),支持姿态约束 |
| 采样规划 | 关节空间 RRT-Connect + 捷径化 |
| 轨迹 | 梯形速度限制,20 Hz 采样 |
实测(seed 5,Panda):
- 碰撞检查 0.48 ms/次
- IK 残差 0.4–2 mm,姿态误差 < 0.001 rad
- 绕障规划约 0.5 s、900 次碰撞检查、0 碰撞
- 关节位置控制执行:跟踪误差 61 mrad,末端精度 0.6 mm
test_planner.py 是离线验证脚本,不需要启动插件:
python test_planner.py
安装
从 GitHub(当前推荐)
pnpm add github:only-one-over/robocasa-control
# 或在 DSH 里:plugin_manager install_bundle github:only-one-over/robocasa-control
也可以直接下载 v1.0.0 Release 页附带的 robocasa-control-1.0.0.tgz。
从 npm
npm i robocasa-control
npm 上的 1.0.0 处于暂存状态,等待账号 2FA 批准后可用; 包名已被占位版本
0.0.0-stage锁定,不会丢失。 在那之前请使用上面的 GitHub 方式。
安装与配置
cordis.patch.yml 里没有绝对路径,所有设置都有默认值:
| 项 | 默认行为 |
|---|---|
| Python 解释器 | 依次探测:配置值 → ROBOCASA_PYTHON → CONDA_PREFIX → VIRTUAL_ENV → |
各 conda 环境(优先名字含 "casa" 的)→ /usr/bin/python3,每个都用 import robocasa 验证 | |
| 运行时目录 | ~/.dsh/robocasa-control/(settings.json、preview.png) |
| 运行产物 | ~/.dsh/robocasa-control/runs/ |
需要覆盖时在 composition 里加 config:
- insert:
    - id: robocasa-control
      name: '@local/robocasa-control'
      config:
        pythonPath: /path/to/envs/robocasa/bin/python
        storageRoot: /path/to/runs
        dataDir: /path/to/runtime
静态配置(pythonPath / storageRoot / dataDir)写在 patch 里;
运行时配置(分辨率、相机、检测阈值、预览刷新、视角)在面板里改,存 settings.json。
分工:面板配置,浮窗显示
- 主面板(侧栏进入):只做配置——设置项、运行中的仿真、状态。不显示画面。
- 浮窗(右下角):唯一显示实时画面的地方,可拖动、可收起。
配置项直接绑定浮窗的显示:分辨率决定帧尺寸,视角模式/方位角/俯角/距离决定取景。 改完立即生效,不用重开场景。
与对话并存
main 区域一次只显示一个面板,所以插件另外注册了一个浮动小窗(shell.overlay):
- 右下角悬浮,可拖动(拖标题栏)
- 「—」收起成一个圆形图标
- 和对话同时可用,边聊边看
主面板(侧栏图标进入)保留完整功能:大画面 + 配置项。两个入口可以同时开着, 但会开两路 MJPEG 流;只看一个的话建议收起另一个。
分辨率
默认 320×240,面板里可切 320×240 / 480×360 / 640×480,走查询参数:
GET /robocasa/frame.mjpg?w=480&h=360
带宽参考:320×240 约 0.6 MB/s,480×360 约 1.3 MB/s(11 fps)。
配置项
| 项 | 默认 | 生效时机 |
|---|---|---|
| 画面分辨率 | 320×240 | 立即 |
| 默认相机 | robot0_agentview_left | 下次 open |
| 检测阈值 | 0.15 | 立即 |
| 预览刷新间隔 | 每 2 步 | 立即 |
保存在插件目录的 settings.json,通过 GET/POST /robocasa/settings 读写。
已知限制:worker 是单线程的,长时间工具调用(例如一次抓取)期间帧流会停住, 属于预期行为。
预览窗口
robocasa_preview 控制外置预览窗口,立即生效,不需要重新 open:
robocasa_preview(mode="third_person")                      # 全景第三人称
robocasa_preview(mode="third_person", azimuth=180, distance=3.2, elevation=-35)
robocasa_preview(mode="shoulder")                          # 跟着机器人左肩
robocasa_preview(mode="off")                               # 停止推帧(省 45% 步进开销)
也可以在 robocasa_open(preview="third_person") 时直接指定初始模式。
窗口建议用 systemd 用户服务启动,避免被宿主进程组回收:
systemd-run --user --collect --unit=robocasa-viewer --setenv=DISPLAY=:1 \
  /path/to/python /path/to/viewer.py
物体尺寸
open 与 status 会同时给出物体的世界坐标与包围盒尺寸(米)。尺寸用于决定抓取下探深度与夹爪朝向,
不要假设所有物体都像球一样以中心为原点。
快照语义
robocasa_restart在内存里保存一份 MuJoCo 状态快照,只在本进程内有效;进程重启即失效。- 快照在
open和每次reset时自动捕获,因此reset之后restart回到的是新一局的开头。 - 实测:移动 13 步后 restart,位置 / 物体坐标 / 四元数与开局差值为 0。
已知限制
- 抓取依赖夹爪闭合时刚好包住物体;
move到达残差 > 3 cm 时说明目标超出臂展,需要先用robocasa_act的forward/side移动底盘。 - 任务成功判定调用环境的
_check_success(),不同任务语义不同。 - 尚未接入 ROS 2;接真机时把 worker 的 transport 换成 rclpy,工具接口不变。
Comments
Loading…
From the same category
by awesome-dsh-plugin
A curated list of plugins for DeepSeek Harness (dsh) · DeepSeek Harness 插件精选列表
★ 20.5k
CC0-1.0
Python
Oct 25, 2026
by 0xsline
DeepSeek Harness (DSH) ecosystem: curated plugins, tools, and infrastructure from dsh-external/hub and the public dsh-plugin topic.
★ 1.3k
CC0-1.0
Python
Oct 16, 2026
by pax-beehive
Open-source CLI, schemas, resolver, and DSH agent tools for DSH Plugin Hub
★ 277
MIT
TypeScript
Oct 20, 2026
by xiajiajun516
DeepSeek Harness (DSH) backup & restore plugin — export, import, migrate and sync your complete DSH configuration, plugins, MCP servers, skills and workspace. One-click migration to another machine.
★ 240
MIT
TypeScript
Oct 24, 2026
dsh plugin --profile web add dsh-config-managerby yjh051108
推荐组件(非必须):DeepSeek Harness 运行时注入器;已随 dsh-routing-suite 单仓库化保留,本仓库继续维护/发布。
★ 167
TypeScript
Oct 16, 2026
dsh plugin --profile web add @dsh-external/dsh-super-injectorby Yuuyuko-uu
DSH 鱼的记忆:给会话一份会淡忘的长期记忆,每条都带时间
★ 132
MIT
JavaScript
Oct 24, 2026
dsh plugin --profile web add dsh-fish-memory